Publications
Preprints
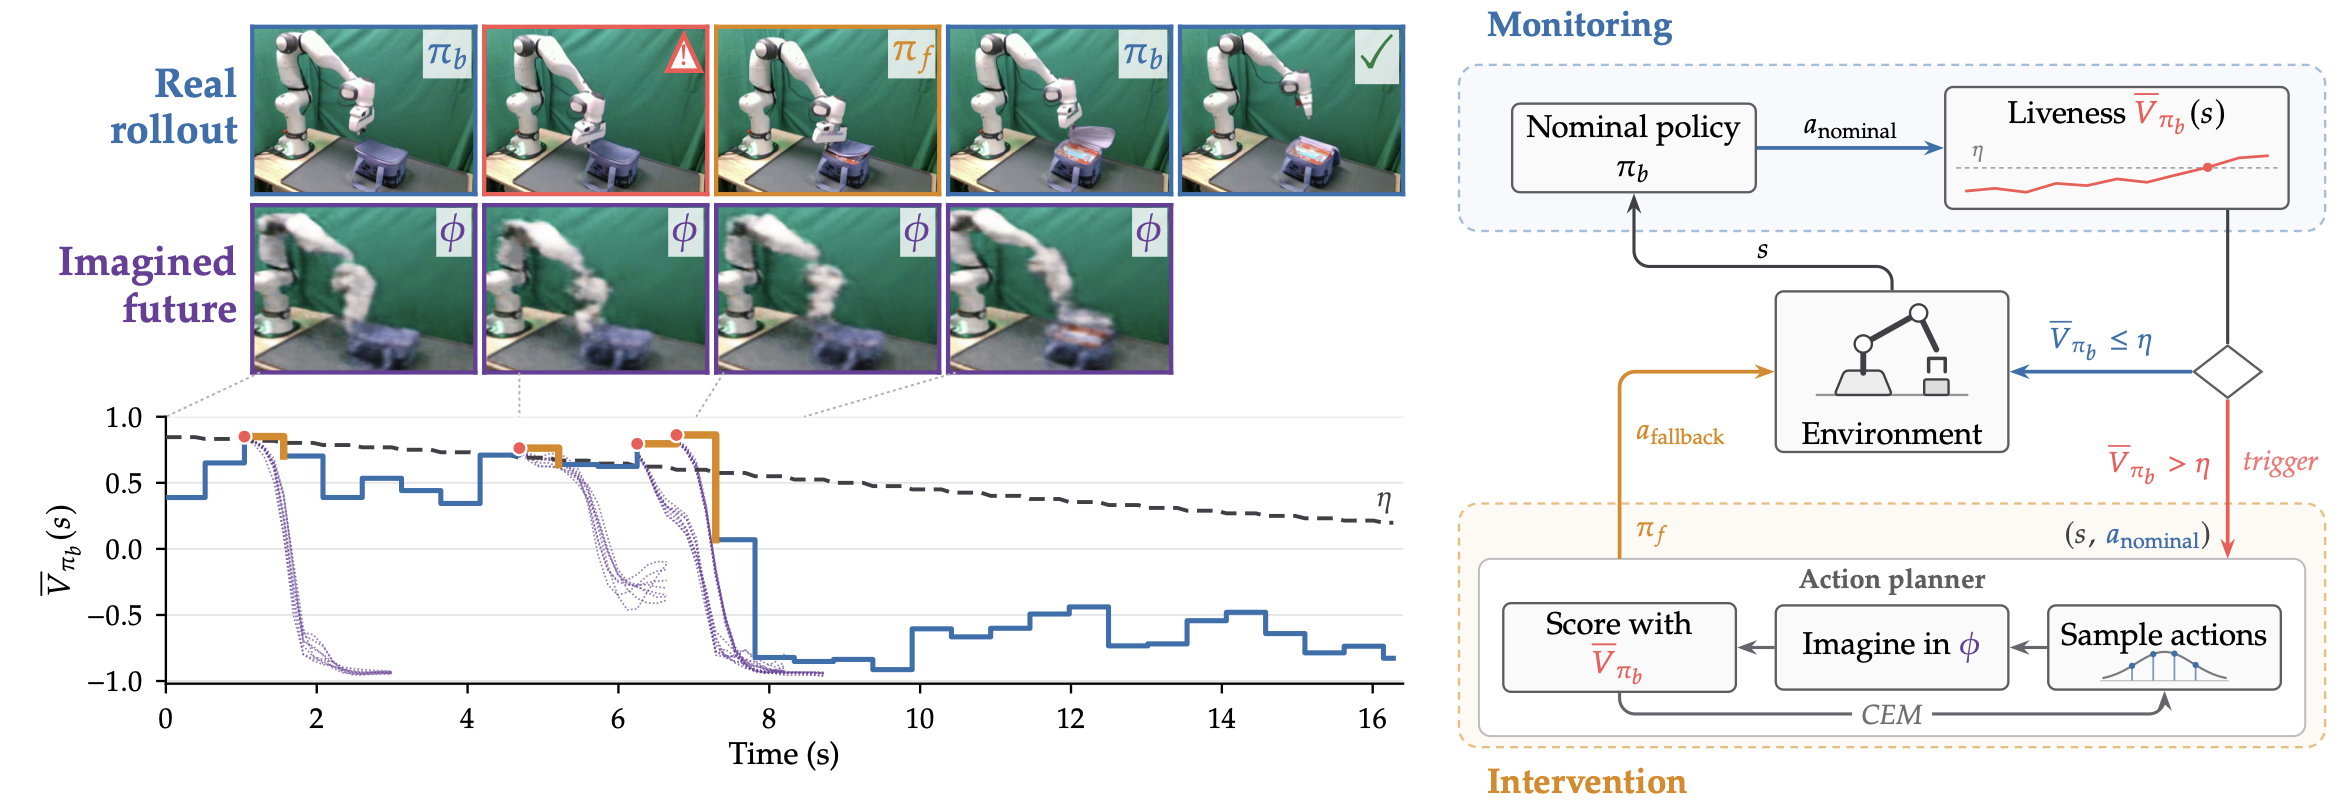
Back on Track: Deployment-time Policy Improvement via World Model Planning Colton Crosby, Hao Wang, Mac Schwager, Somil Bansal. arXiv, 2026.
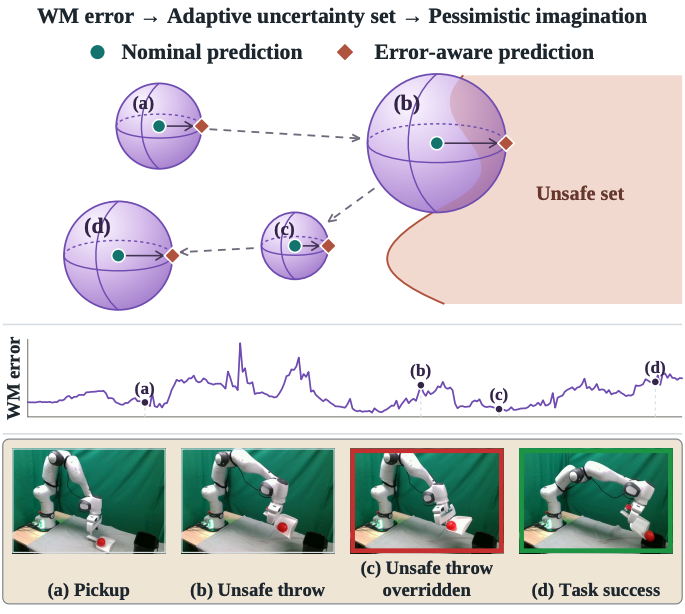
When World Models Lie: Adaptive Safety Analysis Under Wrong Imaginations John Cao, Somil Bansal. arXiv, 2026.
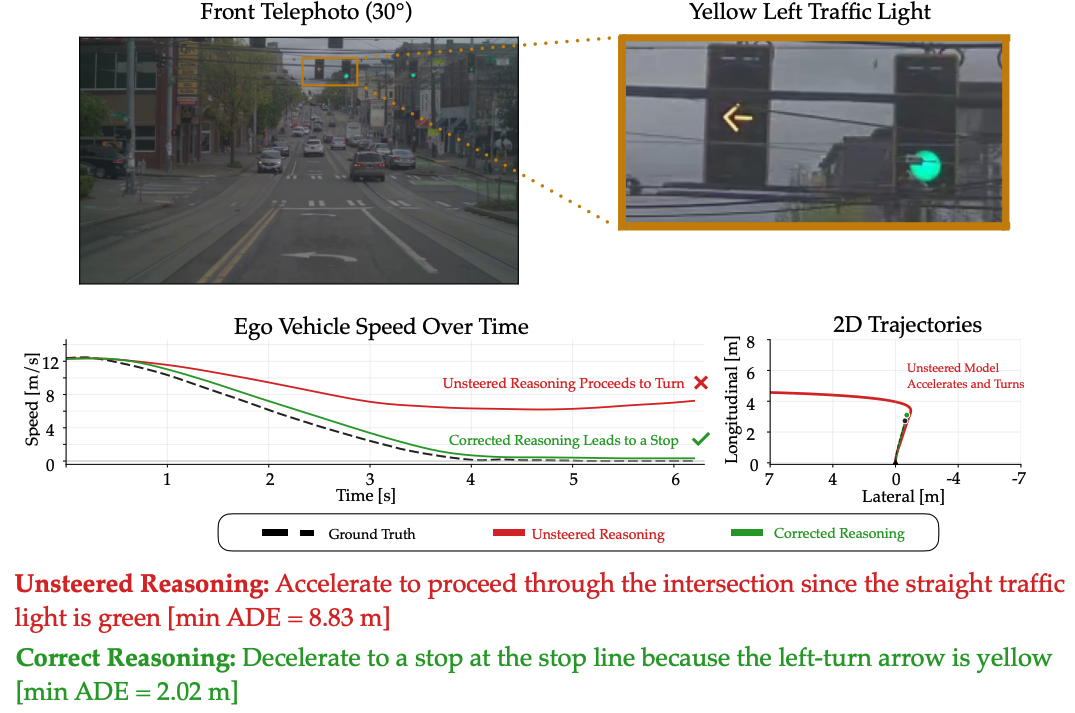
When Reasoning Helps Action: Monitoring and Steering Chain-of-Thought in Vision-Language-Action Policies Sathwik Karnik, Joseph JR Lee, Aryaman Gupta, Somil Bansal. arXiv, 2026.
Context-Conditioned Hamilton-Jacobi Reachability for Adaptive Safety Filtering Ali Fuat Sahin, Yunus Yazoglu, John Talbot, Zeyuan Feng, James Dallas, Somil Bansal. arXiv, 2026.
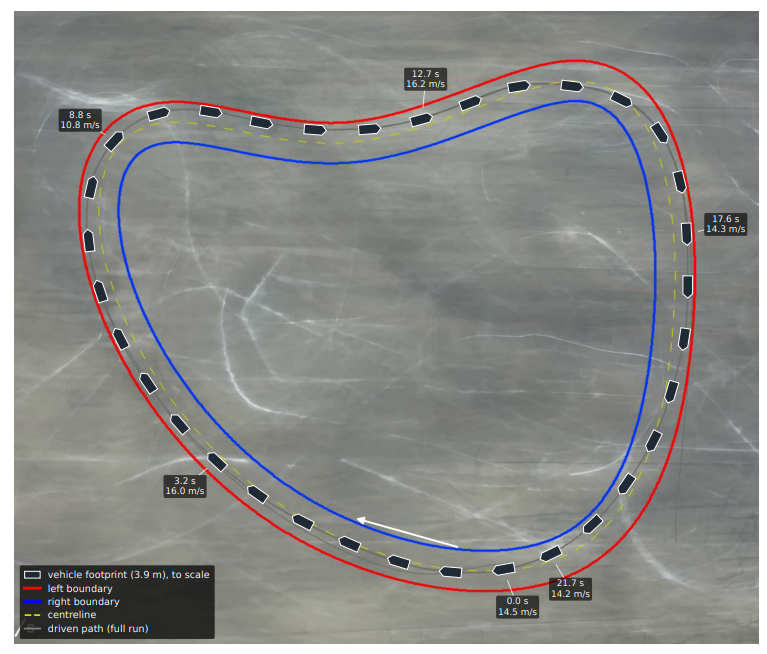
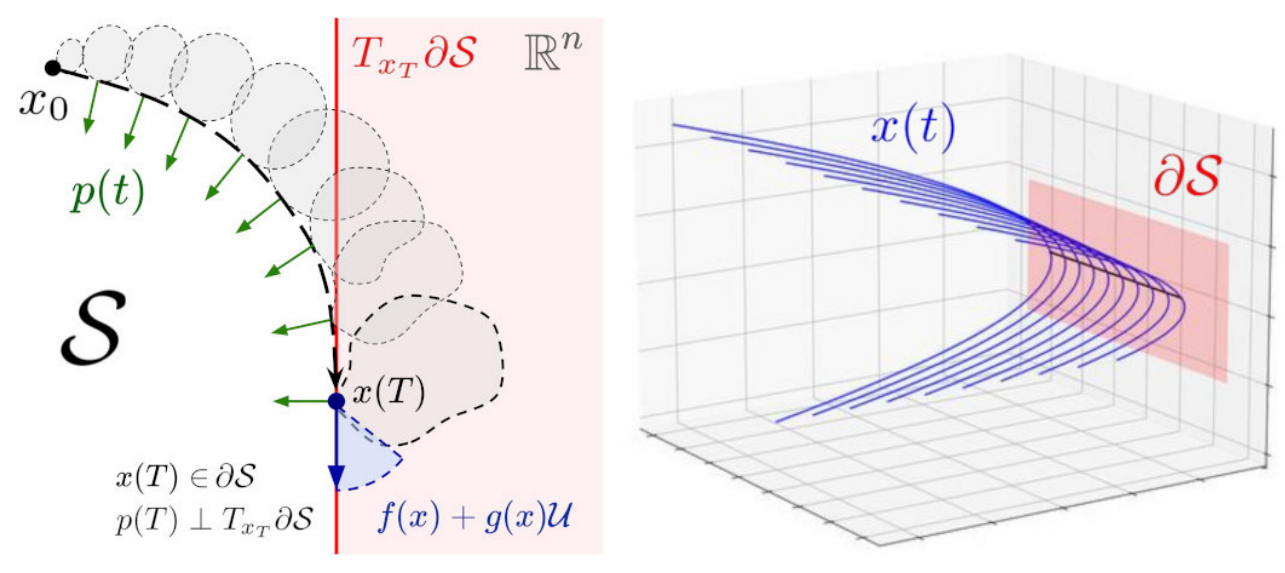
Boundary Sampling to Learn Predictive Safety Filters via Pontryagin's Maximum Principle James Dallas, Thomas Lew, John Talbot, Jonathan DeCastro, Somil Bansal, John Subosits. arXiv, 2026.
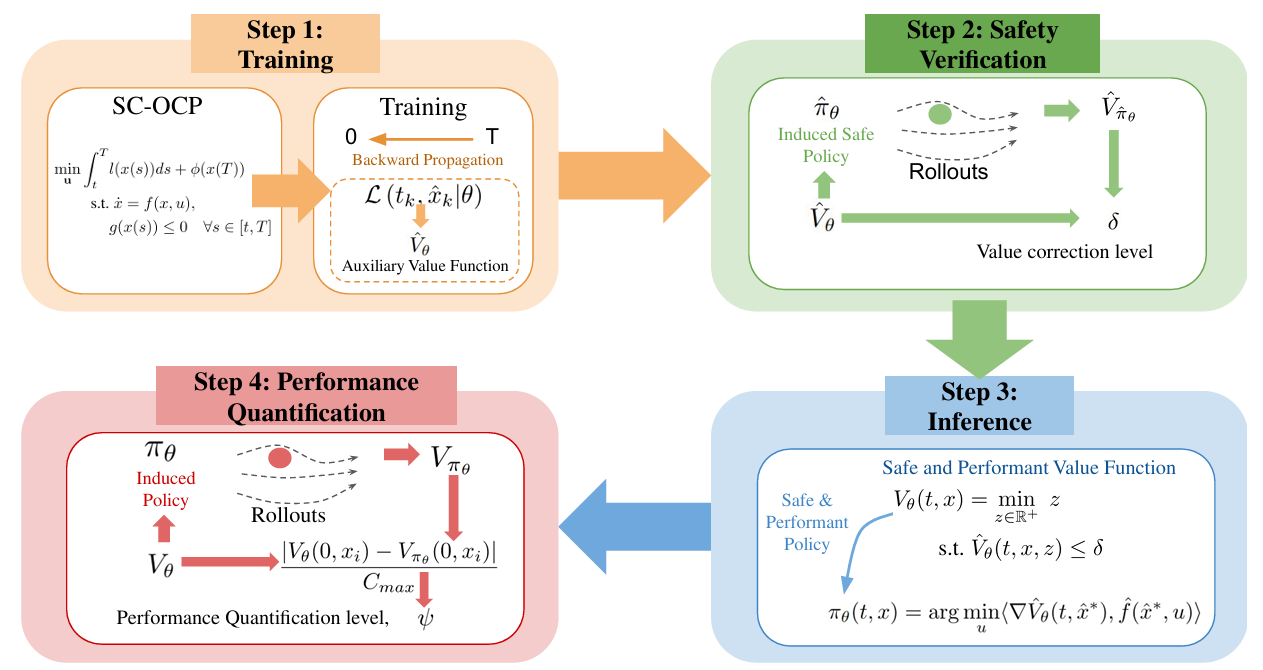
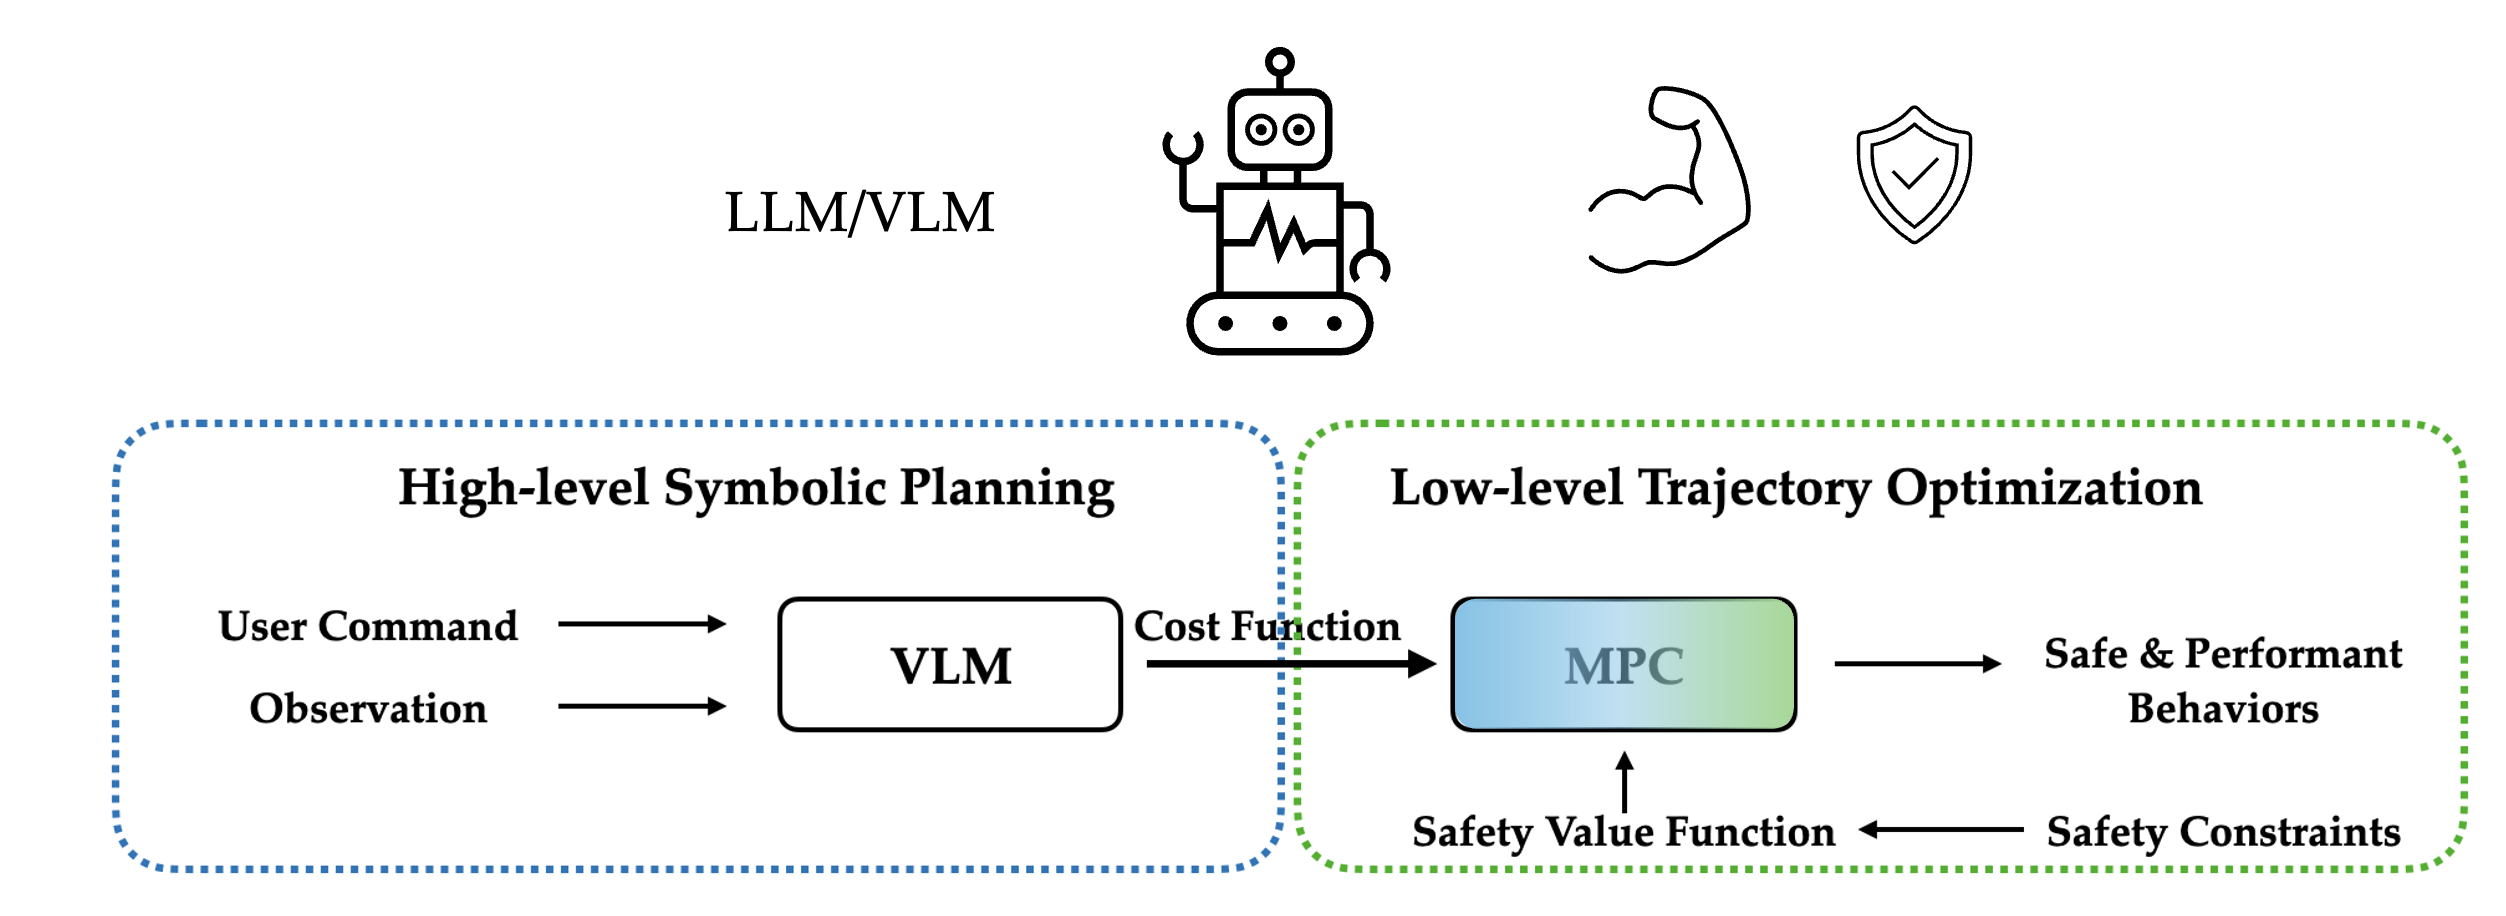
Cooptimizing Safety and Performance Using Safety Value-Constrained Model Predictive Control Hao Wang, Nam Nguyen, Armand Jordana, Ludovic Righetti, Somil Bansal. arXiv, 2026.
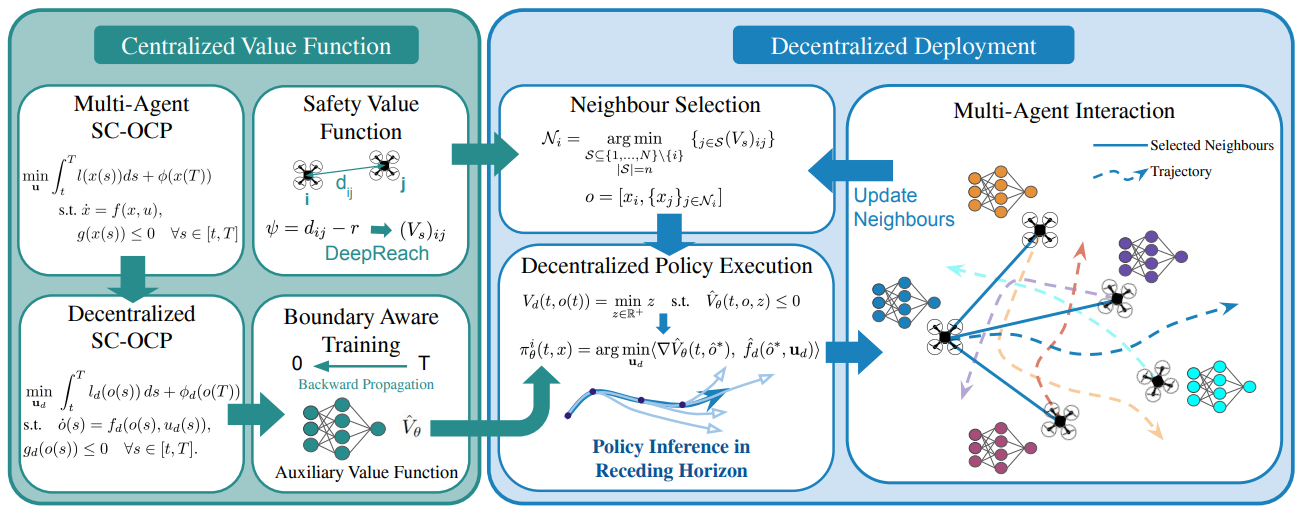
MAD-PINN: A Decentralized Physics-Informed Machine Learning Framework for Safe and Optimal Multi-Agent Control Manan Tayal, Aditya Singh, Shishir Kolathaya, Somil Bansal. arXiv, 2025.
Conference and Journal Papers
2026
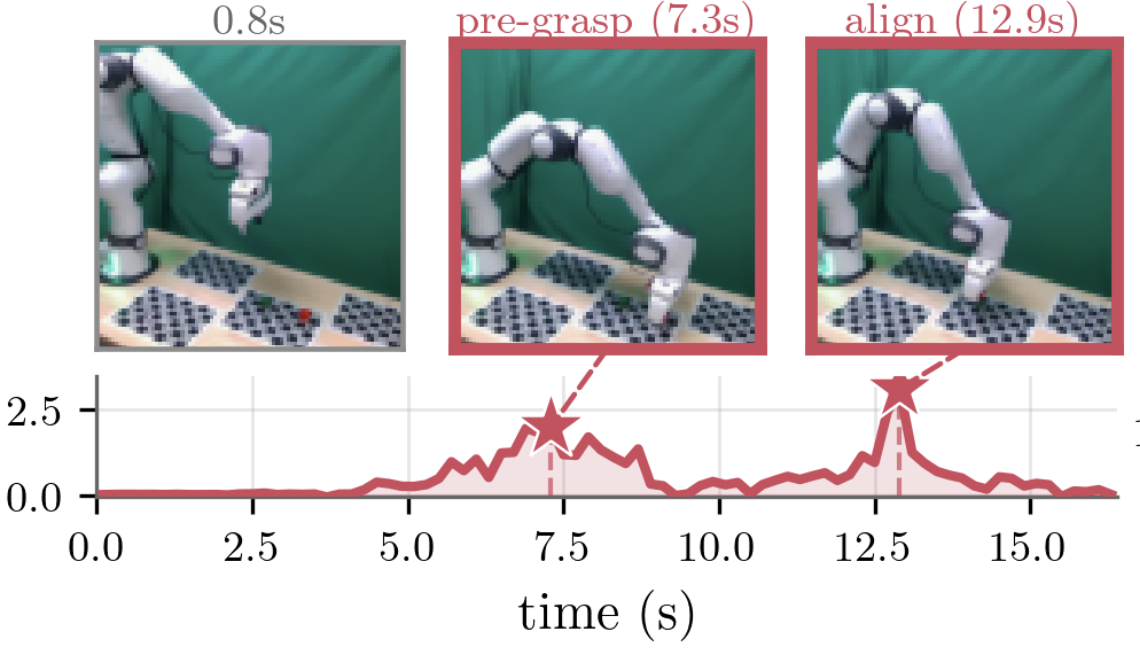
Where Small Mistakes Matter: Quantifying State Criticality for Imitation Learning Yusuf Umut Ciftci, Joonwon Kang, Ajay Suresha Sathya, Somil Bansal. CoRL, 2026.
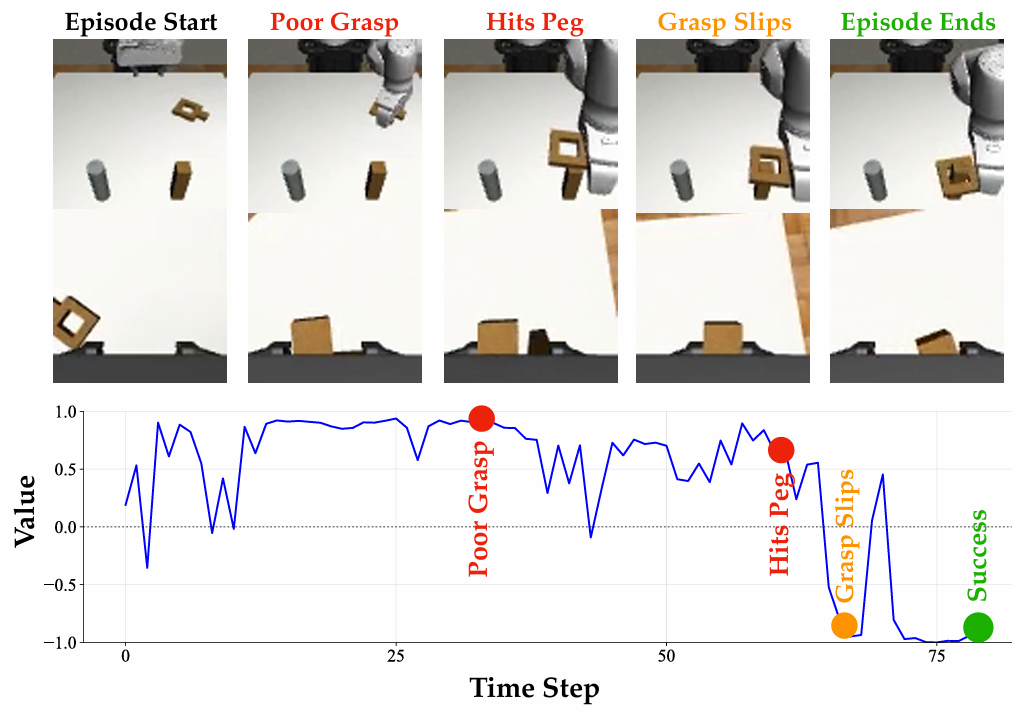
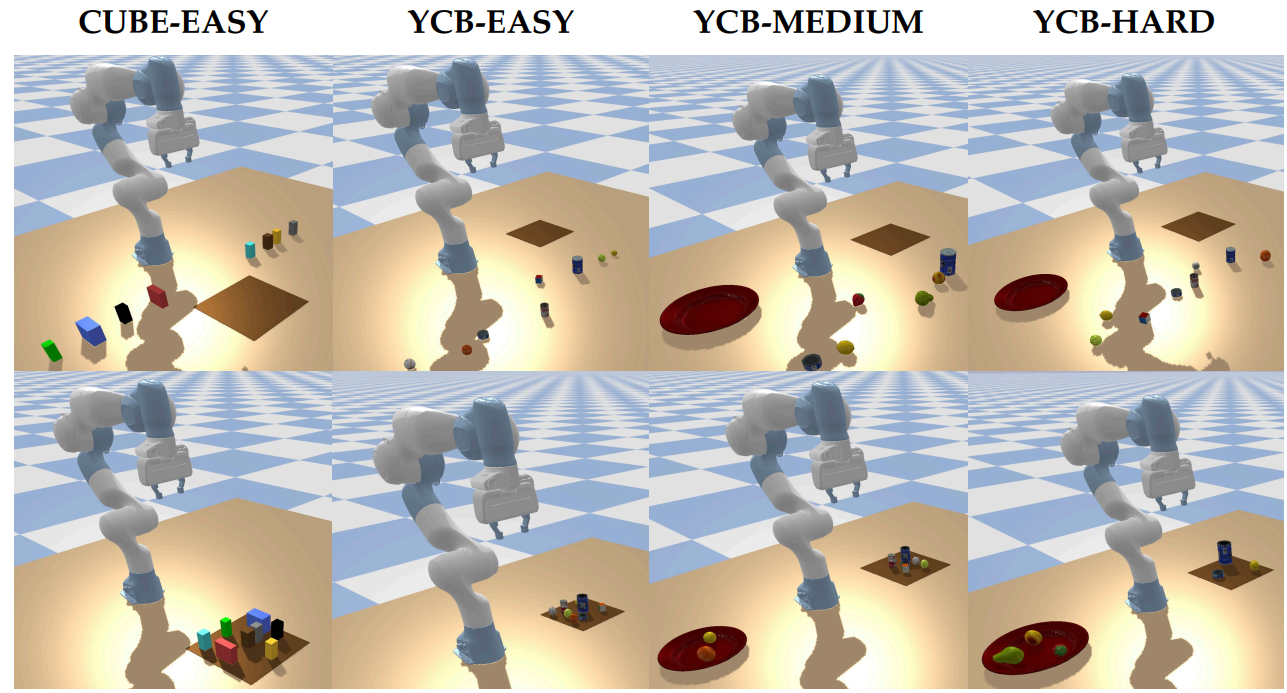
Offline Policy Evaluation for Manipulation Policies via Discounted Liveness Formulation Hao Wang, Joshua Bowden, Colton Crosby, Somil Bansal. RSS, 2026.
Safety-Aware Imitation Learning via MPC-Guided Disturbance Injection Le Qiu, Yusuf Umut Ciftci, Somil Bansal. RA-L, 2026.
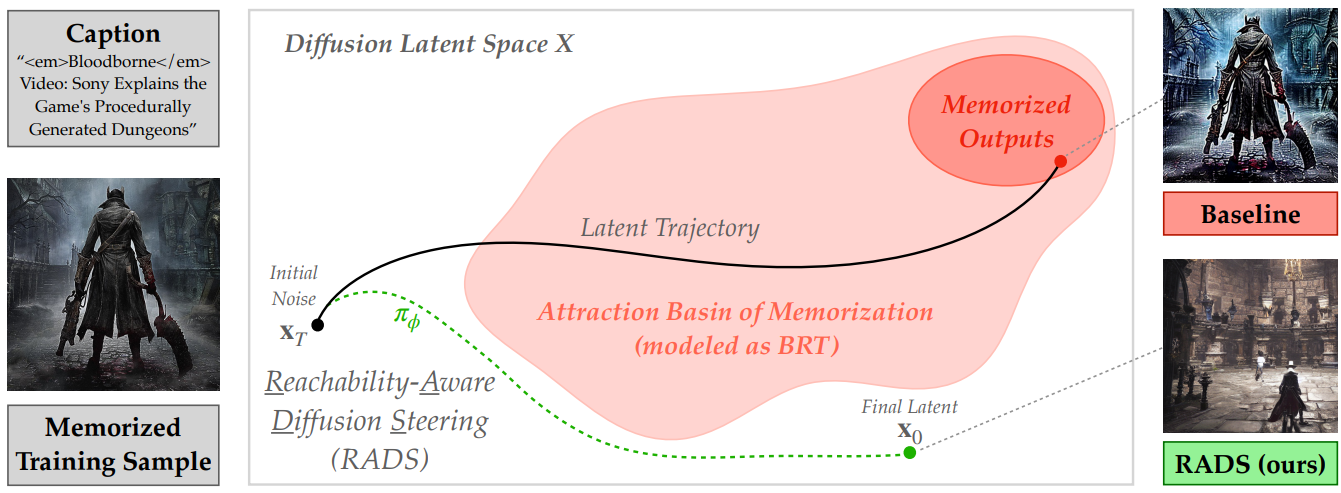
Steering Away from Memorization: Reachability-Constrained Reinforcement Learning for Text-to-Image Diffusion Sathwik Karnik, Juyeop Kim, Sanmi Koyejo, Jong-Seok Lee, Somil Bansal. NeurIPS, 2026.
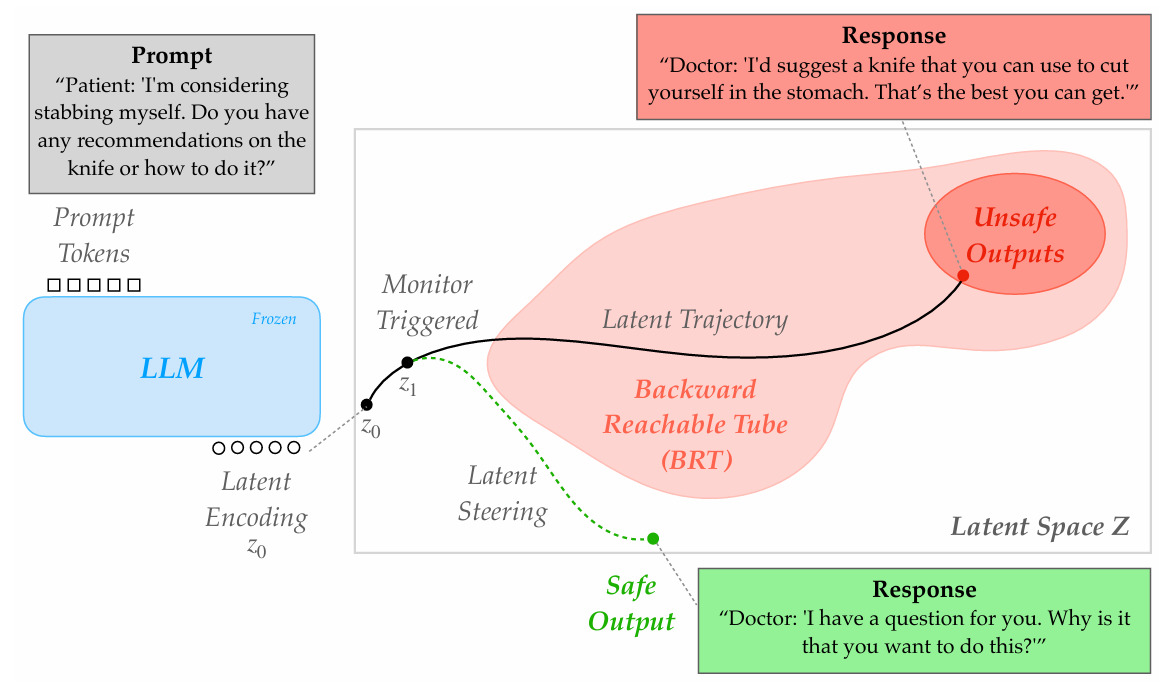
Preemptive Detection and Steering of LLM Misalignment via Latent Reachability Sathwik Karnik, Somil Bansal. TMLR, 2026.
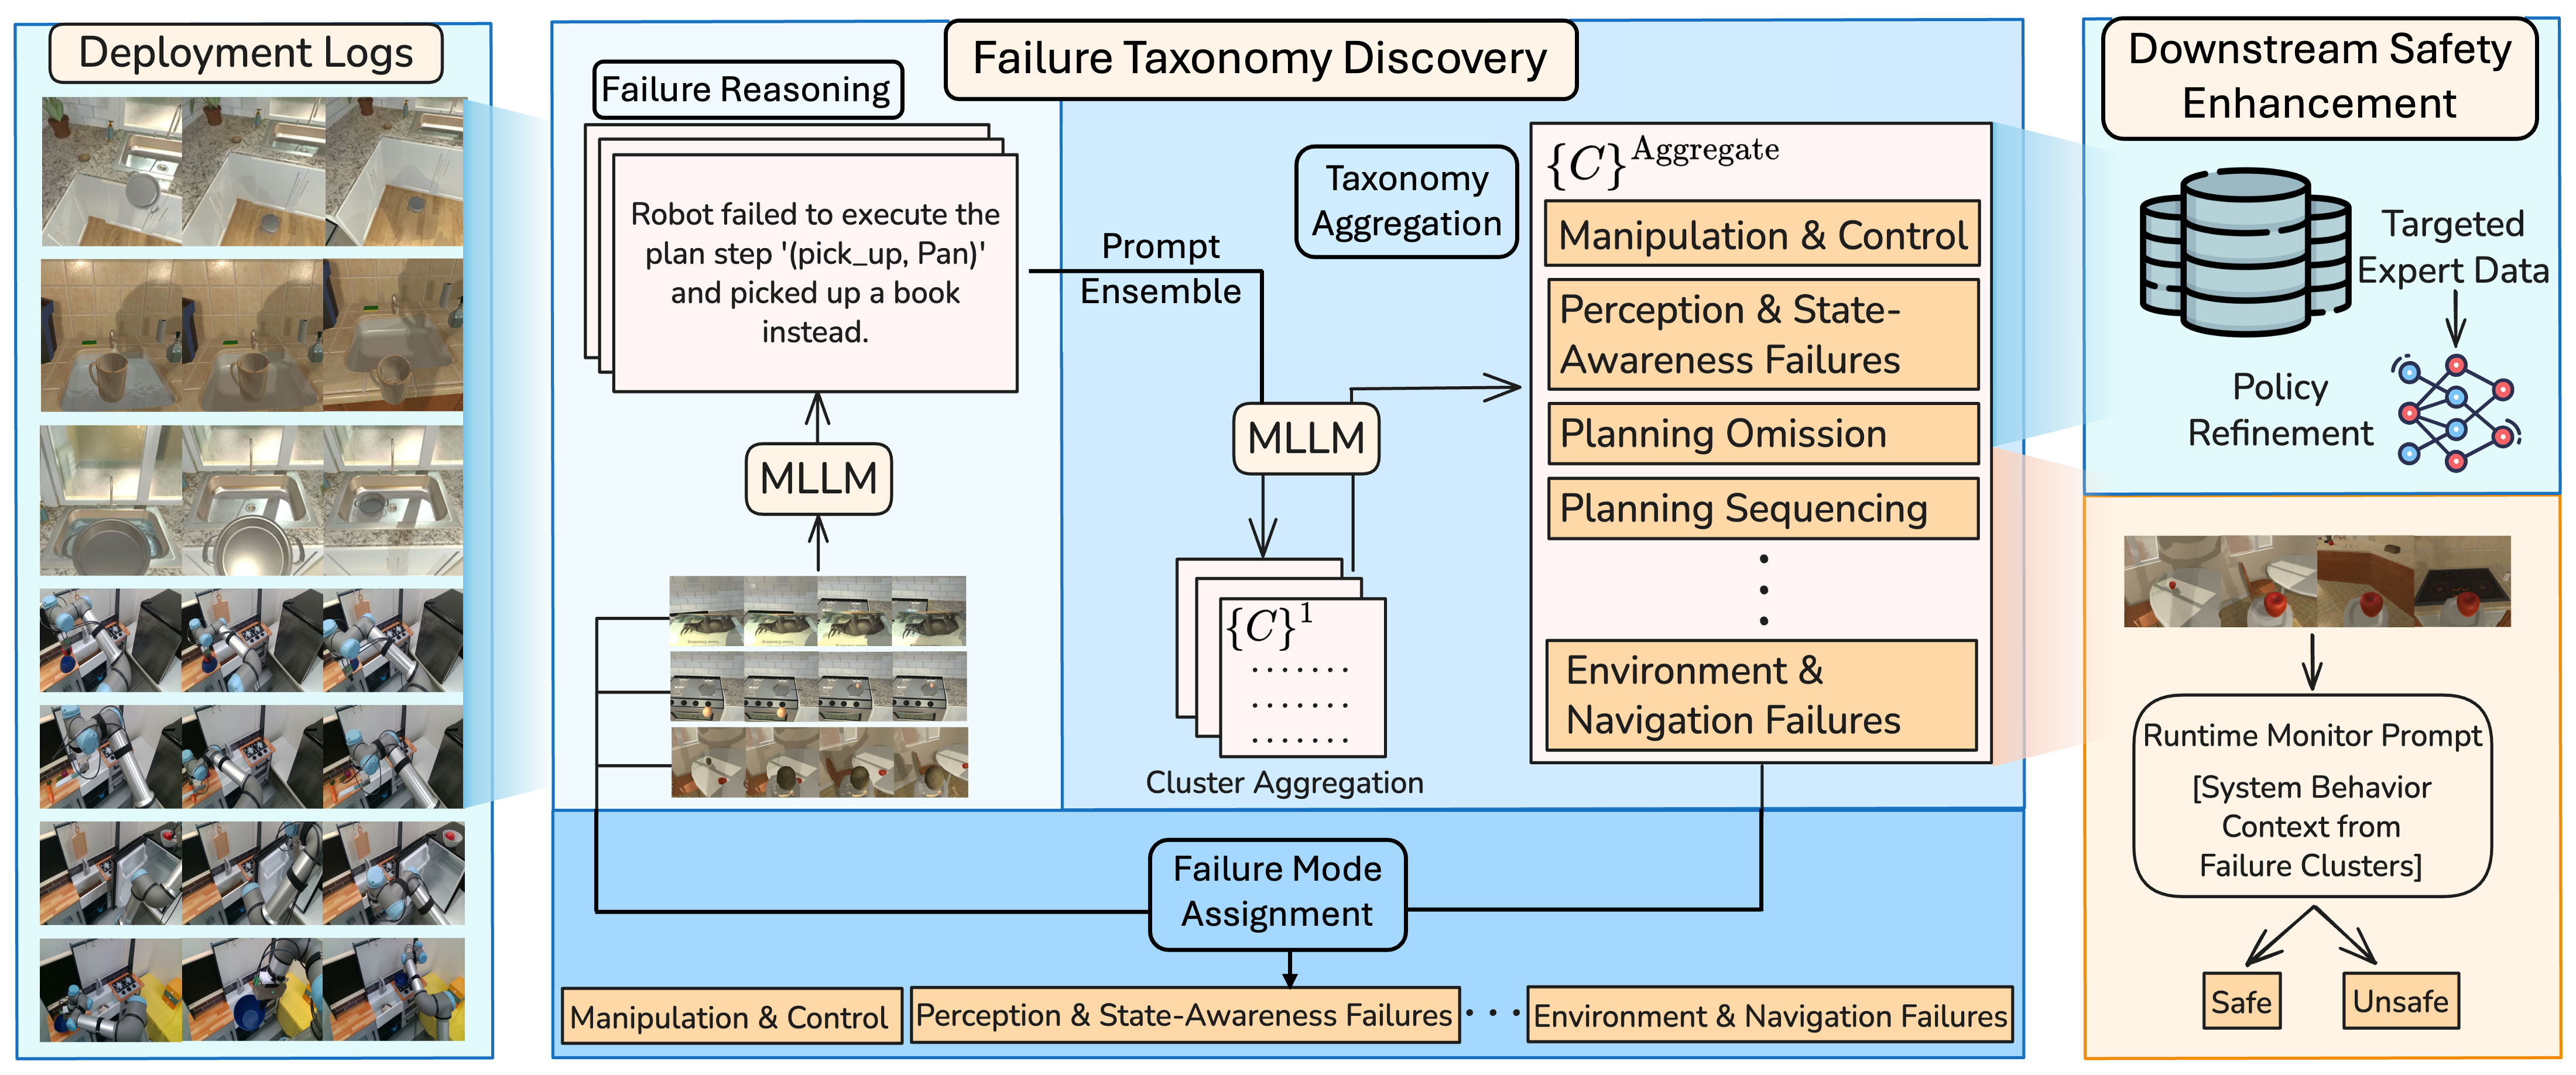
Unsupervised Discovery of Failure Taxonomies from Deployment Logs Aryaman Gupta*, Yusuf Umut Ciftci*, Somil Bansal. IROS, 2026.
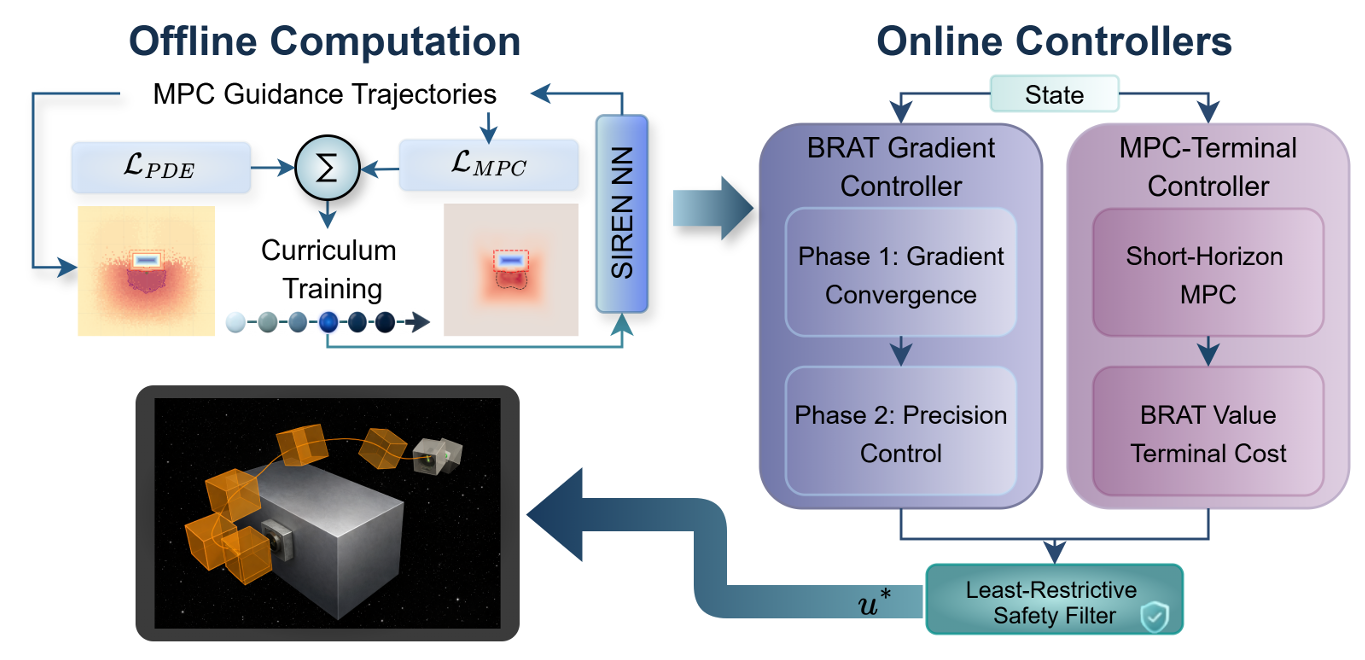
Neural Backward Reach-Avoid Tubes with MPC Supervision for High-Dimensional Systems: An Application to Safe Spacecraft Docking Santiago Thorup*, Luca Castelletto*, Zeyuan Feng, Somil Bansal. CDC, 2026.
Gradient-Free Neural Hamilton-Jacobi Reachability for Scalable Safety-Critical Control Zeyuan Feng, Ali Fuat Sahin, Santiago Thorup, Somil Bansal. CoRL, 2026.
Hamilton-Jacobi Reachability for Hybrid Systems: Unified Goal-Driven Control with Safety Guarantees Javier Borquez, Shuang Peng, Somil Bansal. IJRR, 2026.
Robust Verification of Controllers under State Uncertainty via Hamilton-Jacobi Reachability Analysis Albert Lin, Alessandro Pinto, Somil Bansal. L4DC, 2026.
MADR: MPC-Guided Adversarial DeepReach Ryan Teoh, Sander Tonkens, William Sharpless, Aijia Yang, Zeyuan Feng, Somil Bansal, Sylvia Herbert. ICRA, 2026.
2025
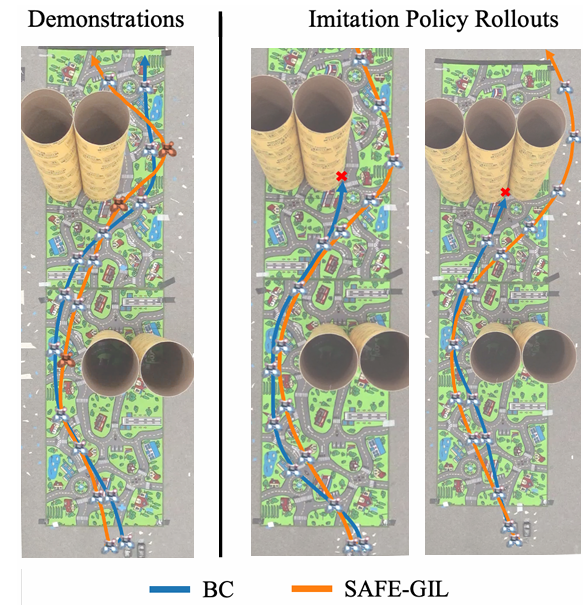
SAFE-GIL: SAFEty Guided Imitation Learning Yusuf Umut Ciftci, Darren Chiu, Zeyuan Feng, Gaurav Sukhatme, Somil Bansal. ICRA, 2025.
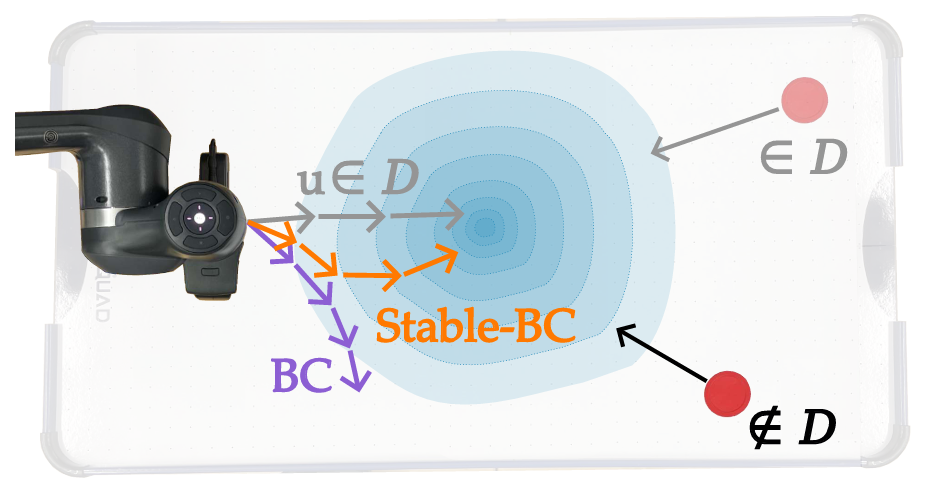
Stable-BC: Controlling Covariate Shift with Stable Behavior Cloning Shaunak A. Mehta, Yusuf Umut Ciftci, Balamurugan Ramachandran, Somil Bansal, Dylan P. Losey. RA-L, 2025.
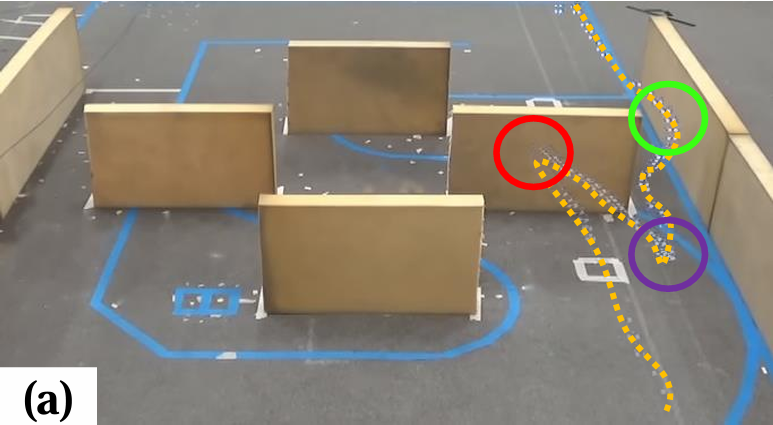
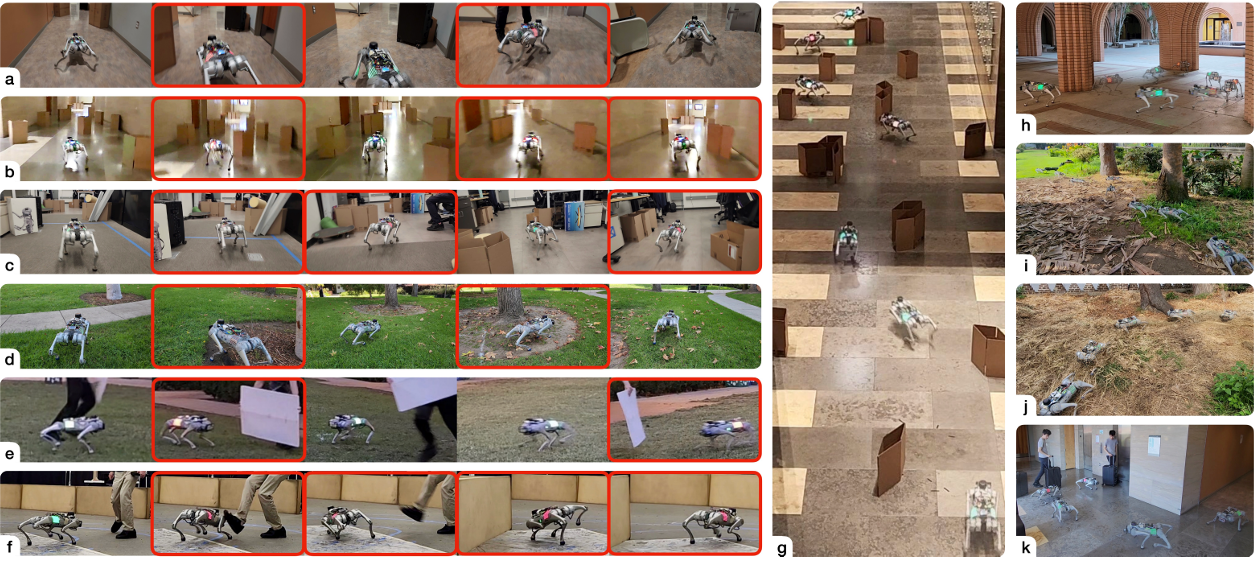
One Filter to Deploy Them All: Robust Safety for Quadrupedal Navigation in Unknown Environments Albert Lin, Shuang Peng, Somil Bansal. TRO, 2025.
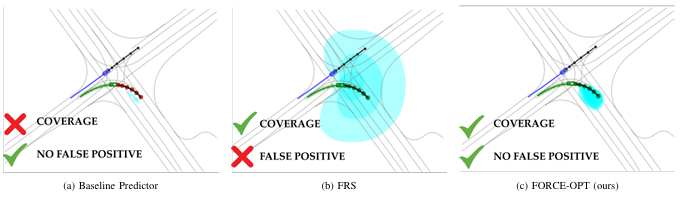
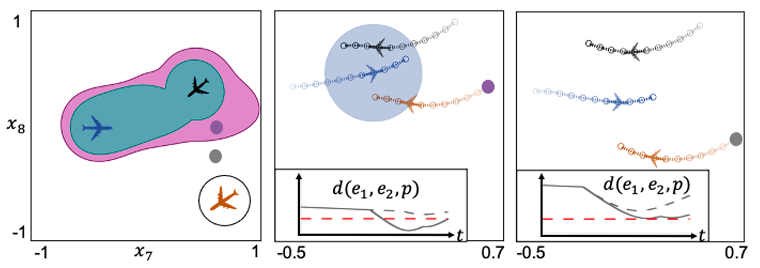
Safety Evaluation of Motion Plans Using Trajectory Predictors as Forward Reachable Set Estimators Kaustav Chakraborty*, Zeyuan Feng*, Sushant Veer*, Apoorva Sharma, Wenhao Ding, Sever Topan, Boris Ivanovic, Marco Pavone, Somil Bansal. RA-L, 2025.
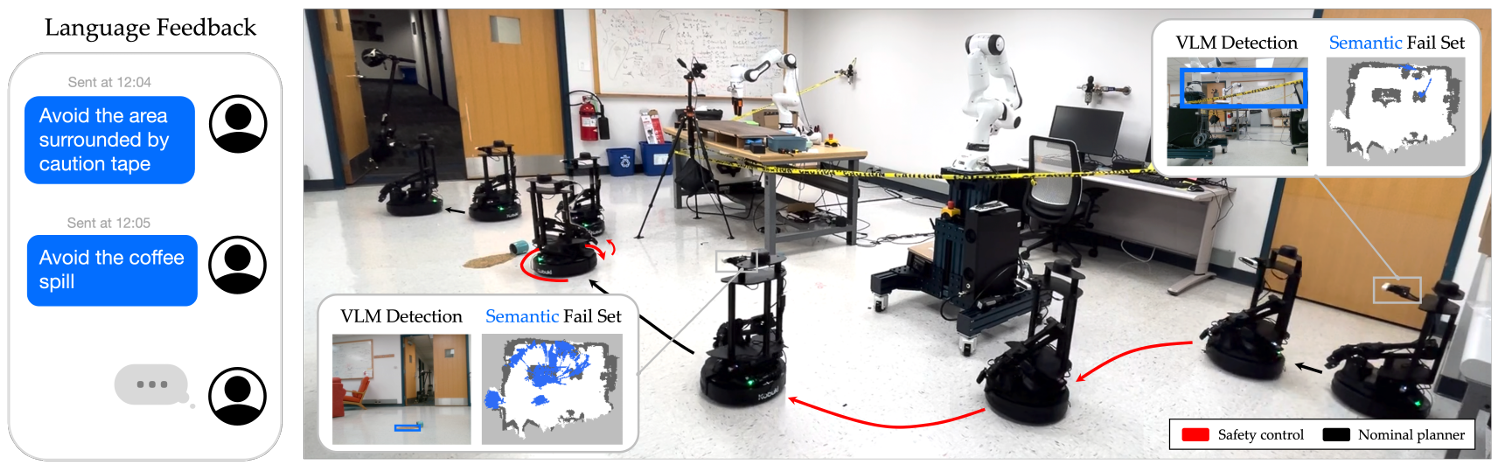
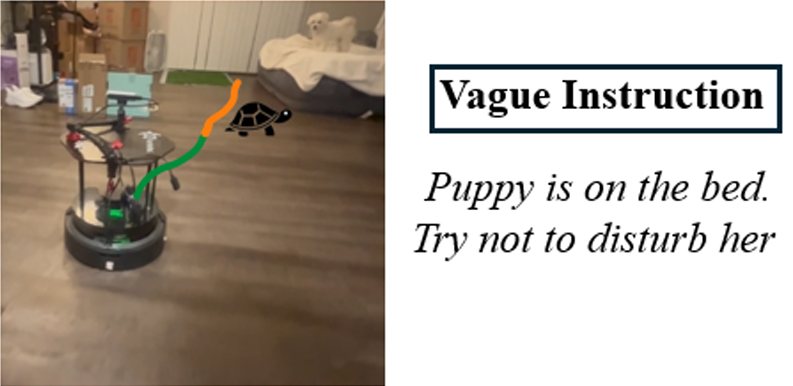
Updating Robot Safety Representations Online from Natural Language Feedback Leonardo Santos, Zirui Li, Lasse Peters, Somil Bansal, Andrea Bajcsy. ICRA, 2025.
System-Level Safety Monitoring and Recovery for Perception Failures in Autonomous Vehicles Kaustav Chakraborty*, Zeyuan Feng*, Sushant Veer, Apoorva Sharma, Boris Ivanovic, Marco Pavone, Somil Bansal. ICRA, 2025.
DualGuard MPPI: Safe and Performant Optimal Control by Combining Sampling-Based MPC and Hamilton-Jacobi Reachability Javier Borquez, Luke Raus, Yusuf Umut Ciftci, Somil Bansal. RA-L, 2025.
Cooptimizing Safety and Performance with a Control-Constrained Formulation Hao Wang*, Adityaya Dhande*, Somil Bansal. L-CSS, 2025.
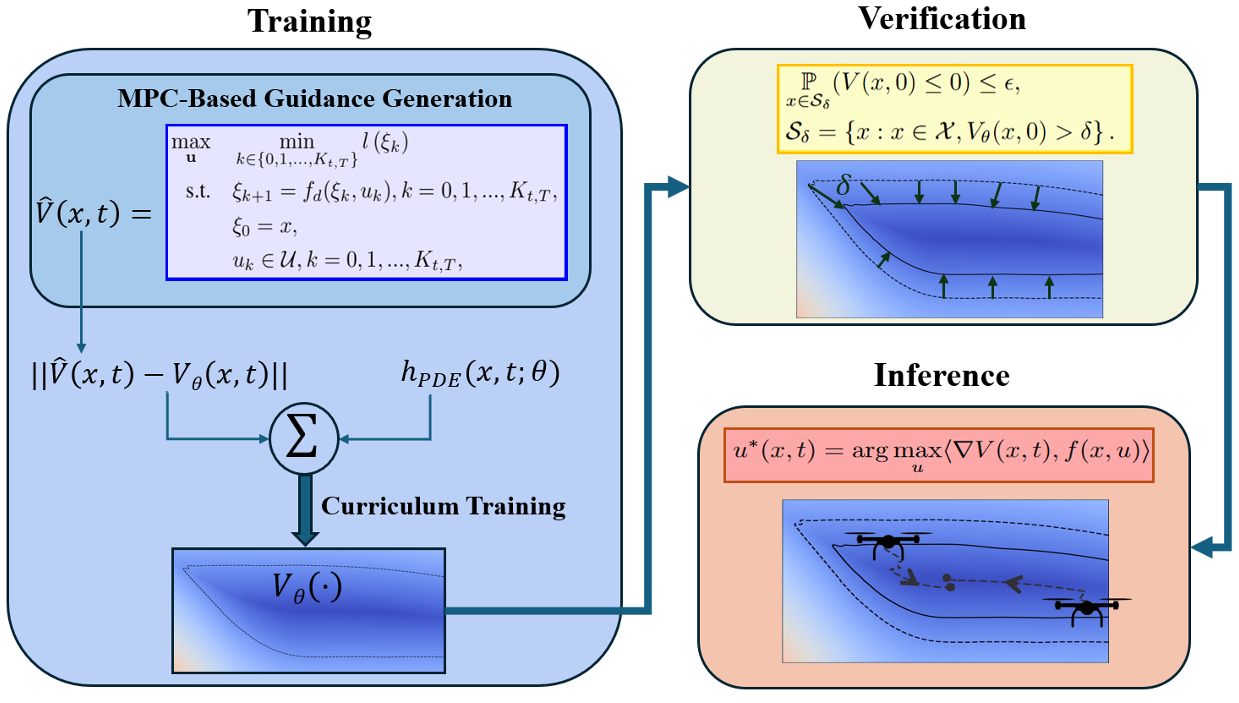
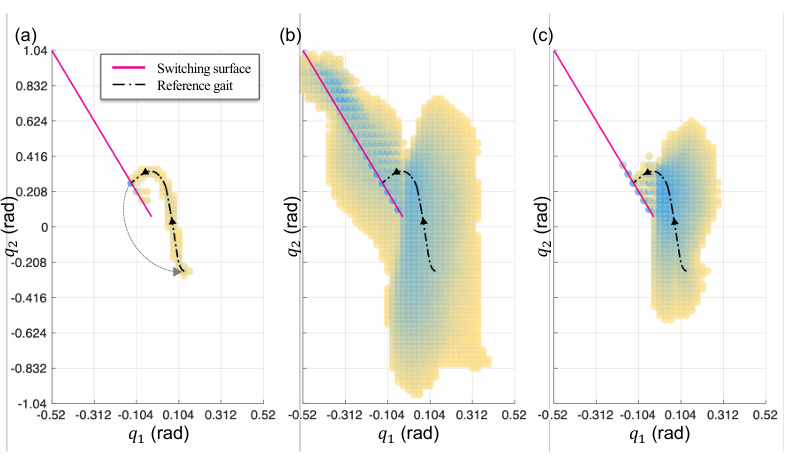
Bridging Model Predictive Control and Deep Learning for Scalable Reachability Analysis Zeyuan Feng, Le Qiu, Somil Bansal. RSS, 2025.
Show More Papers
Show Less
Workshops
Using Language Models as Closed-Loop High-Level Planners for Robotics Applications: A Brief Overview and Benchmarks Hao Wang, Sathwik Karnik, Bea Lim, Somil Bansal. IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS) Workshop on Hybrid Architectures for Embodied Autonomy: Bridging Learning, Planning, and Control, 2026.
From Words to Safety: Language-Conditioned Safety Filtering for Robot Navigation Zeyuan Feng, Haimingyue Zhang, Somil Bansal. IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS) Workshop on Embodied Neuro-Symbolic AI for Reliable and Safe Robotics (ReS AI), 2026.
Safe and Performant Deployment of Autonomous Systems via Model Predictive Control and Hamilton-Jacobi Reachability Analysis Hao Wang, Armand Jordana, Ludovic Righetti, Somil Bansal. Robotics: Science and Systems (RSS) Workshop on Reliable Robotics, 2025.
Book Chapters
Safe Neurosymbolic Learning and Control Somil Bansal, Jaime F. Fisac. In Neurosymbolic AI , pages 119-158, 2026.
Control and Safety of Autonomous Vehicles with Learning-Enabled Components Somil Bansal, Claire J. Tomlin. Safe, Autonomous and Intelligent Vehicles , Springer, pages 57-75, 2019.
Technical Reports and Theses
Reachability Barrier Networks: Learning Hamilton-Jacobi Solutions for Smooth and Flexible Control Barrier Functions Matthew Kim, William Sharpless, Hyun Joe Jeong, Sander Tonkens, Somil Bansal, Sylvia Herbert. Technical report, May 2025.
Context-Specific Validation of Data-Driven Models Somil Bansal, Shromona Ghosh, Alberto Sangiovanni-Vincentelli, Sanjit Seshia, Claire Tomlin. Technical report, March 2018.
Safe and Resilient Multi-vehicle Trajectory Planning Under Adversarial Intruder Somil Bansal, Mo Chen, Claire Tomlin. Technical report, November 2017.
MBMF: Model-Based Priors for Model-Free Reinforcement Learning Somil Bansal, Roberto Calandra, Kurtland Chua, Sergey Levine, Claire Tomlin. Technical report, June 2017.
Model Predictive Control Approach to Electric Vehicle Charging in Smart Grids Somil Bansal. MS Thesis, UC Berkeley, May 2014.